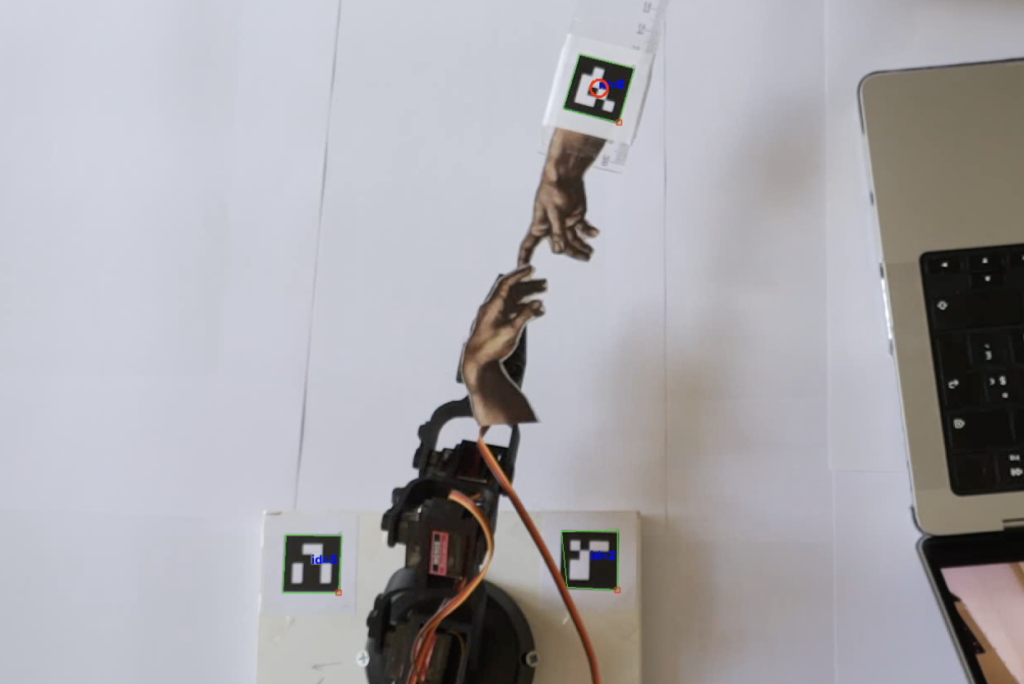
Projet personnel de robotique visant à faire pointer un bras robotique à 5 degrés de liberté vers un objet désigné. La Création d’Adam de Michel-Ange, en version hardware : deux répliques imprimées de doigts se font face, l’une montée sur le bras robotique, l’autre tenue à la main. Deux caméras stéréo localisent la pointe du doigt tenu à la main dans l’espace 3D, et le bras la suit en temps réel, réduisant l’écart jusqu’à une distance fixe.
Que vous ayez une mission précise en tête, une question technique, ou simplement l'envie d'échanger sur la robotique et l'automatique, n'hésitez pas à me contacter.